Alimentarea mașinilor CNC
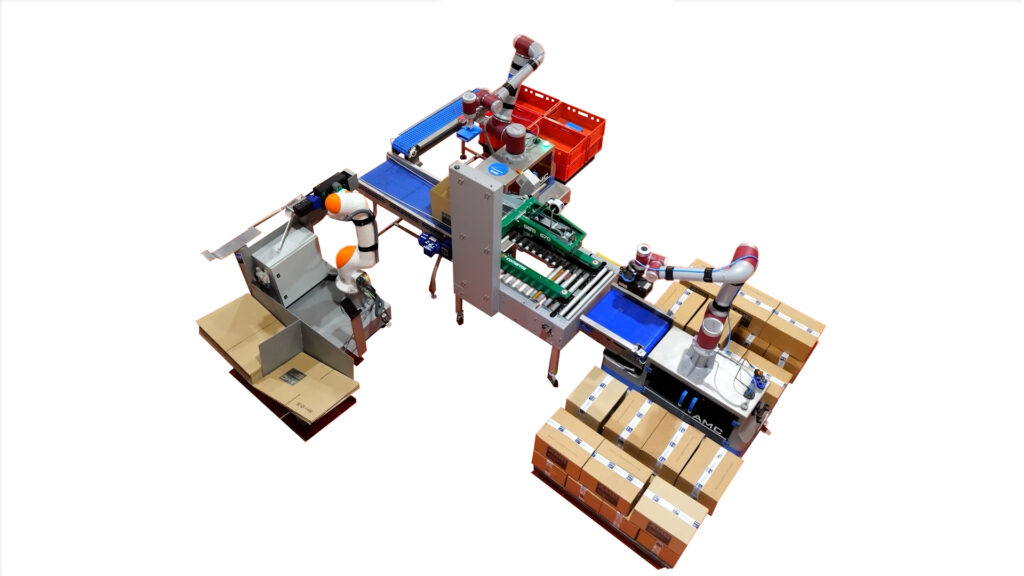
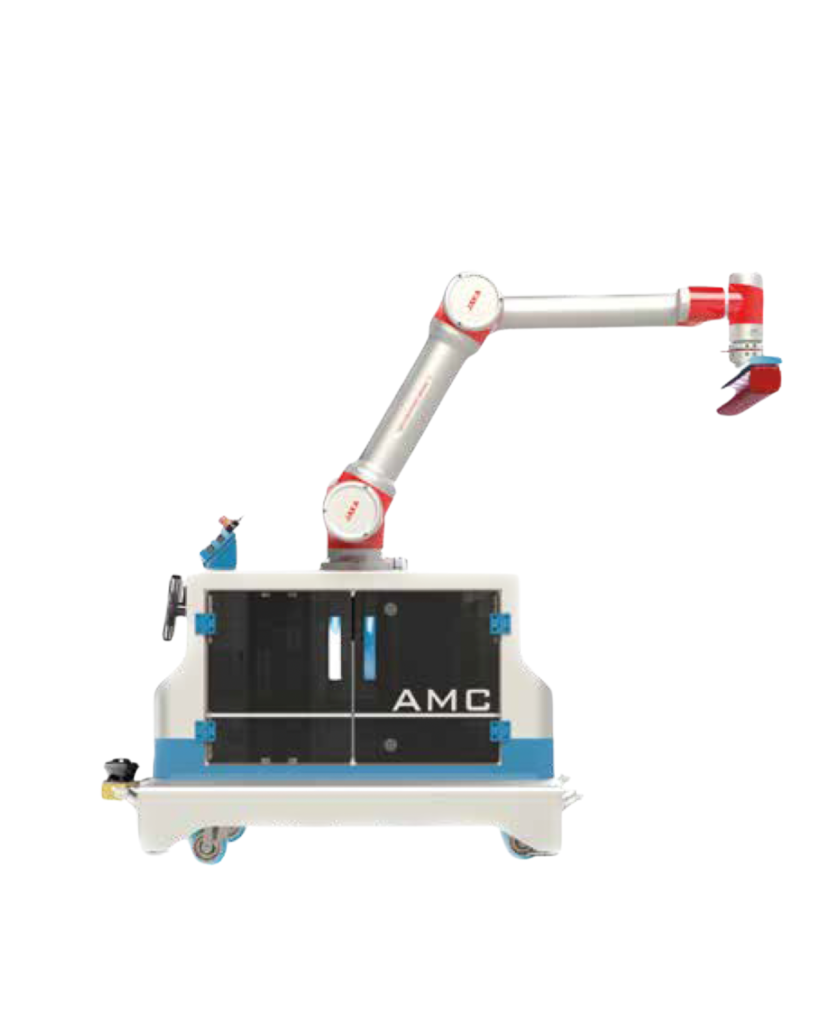
Coboții sunt potriviți pentru încărcarea și descărcarea pieselor în mașini CNC. Aceste activități presupun adesea spații foarte mici, prezența lubrifianților și riscul de accidentare a operatorilor. Roboții colaborativi lucrează rapid, fiabil și constant, preluând aceste sarcini și reducând expunerea oamenilor la pericole.
Lustruire și tăiere
Lustruirea, tăierea și șlefuirea au fost, în mod tradițional, dificil de automatizat din cauza preciziei, adaptabilității și constanței necesare. Senzorii de presiune și algoritmii de control al forței permit roboților colaborativi să execute aceste operații cu precizie și rezultate constante.
Înșurubare
Înșurubarea este o operație esențială în procesele de producție. Coboții pot strânge toate șuruburile cu aceeași forță, reducând erorile umane. Reprogramarea în câteva minute îi face o soluție flexibilă pentru companiile care schimbă frecvent produsele sau operațiile.
Sudură
Sudura poate provoca accidente, răni și efecte negative pe termen lung asupra sănătății operatorilor. Automatizarea acestor sarcini reduce expunerea oamenilor la riscuri, iar coboții pot realiza suduri uniforme, cu finisaje precise.
Manipularea și asamblarea pieselor
Roboții colaborativi oferă multiple posibilități de asamblare și pot lucra cu plastic, lemn, metale și alte materiale. În multe cazuri, repetabilitatea ajunge la 0,02 mm, permițând executarea unor sarcini delicate și precise inclusiv cu sarcini utile ridicate. Ei reduc munca manuală necesară și pot efectua operațiile fără intervenție umană continuă.
Aplicarea produselor de etanșare
Lipirea și aplicarea siliconului sau a altor produse semisolide devin mai ușoare, precise și sigure. Cu o repetabilitate apropiată de 0,02–0,03 mm, coboții se programează ușor pentru aplicarea adezivilor și reduc erorile întâlnite frecvent în operațiile manuale.
Controlul calității
Camerele 2D și 3D de înaltă rezoluție permit roboților să efectueze inspecții și verificări de calitate. Prin inteligență artificială, produsele pot fi identificate după culoare, formă, distanță și poziție. Spre deosebire de verificarea manuală, aceste sisteme nu acumulează oboseală vizuală și mențin un nivel constant de performanță.
Gripper
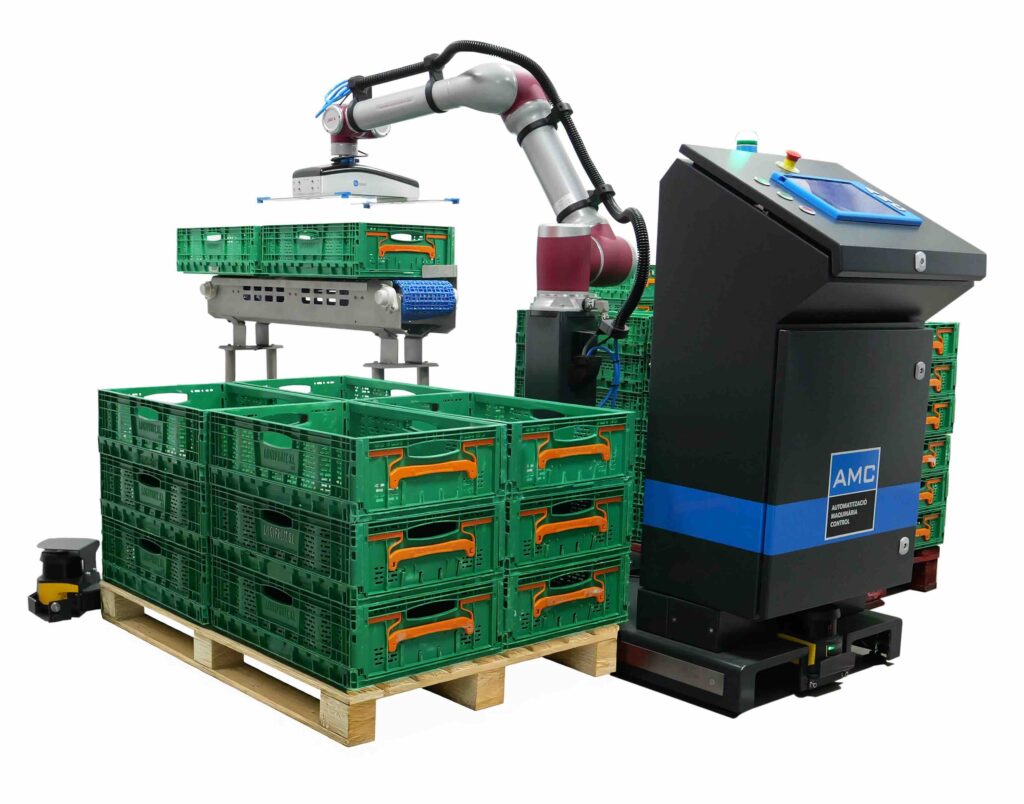
Gripperul este scula montată la capătul brațului robotic, care ține obiectul pe durata unei operații. El face legătura dintre robot și procesul de producție. În funcție de sarcină, poate utiliza clești, degete flexibile, vid sau mecanisme pentru paletizarea cutiilor, cu acționare pneumatică, electrică ori mecanică.
Aplicații de laborator
Numeroși producători includ în gamele lor roboți colaborativi dedicați activităților de laborator. Aceștia sunt utilizați în special pentru automatizarea clasificării probelor, sporind eficiența și reducând posibilitatea erorilor umane.